Was man unter der Gleichgewichtslage versteht, erfährst du hier. Außerdem erklären wir dir die Unterschiede zwischen dem stabilen, dem indifferenten und dem labilen Gleichgewicht. In unserem Video erfährst du das Alles in kürzester Zeit. Schau doch mal rein.
Inhaltsübersicht
Gleichgewichtslage einfach erklärt
Du fragst dich, warum du überhaupt lernen musst, wann ein System stabil ist und wie es sich mit der Gleichgewichtslage verhält? Im Endeffekt willst du damit nur herausfinden, ob das System, das du gerade betrachtest, belastbar genug ist für das, was du damit vorhast. Außerdem will man oftmals wissen, ob es sich um ein stabiles, ein indifferentes oder ein labiles Gleichgewicht handelt. Außerdem kannst du so herausfinden, welche Kraft oder welches Moment du maximal aufbringen kannst, bevor das System instabil wird, also quasi „kaputt“ geht. Insgesamt unterscheiden wir in drei verschiedene Arten der Gleichgewichtslagen:
Stabiles Gleichgewicht
Nach einer Störung würde das System, welches sich in diesem Gleichgewicht befindet, wieder in seine Ursprungslage zurückkehren.
Studyflix vernetzt: Hier ein Video aus einem anderen Bereich
Neutrales Gleichgewicht
Bei einer Störung des neutralen oder auch indifferenten Gleichgewichtssystem, entsteht ein neuer Gleichgewichtszustand, in dem das System zur Ruhe kommt.
Labiles Gleichgewicht
Hier geht das System bei der kleinsten Störung in einen neuen Zustand über.
Gleichgewichtslage – Beispiel Ball
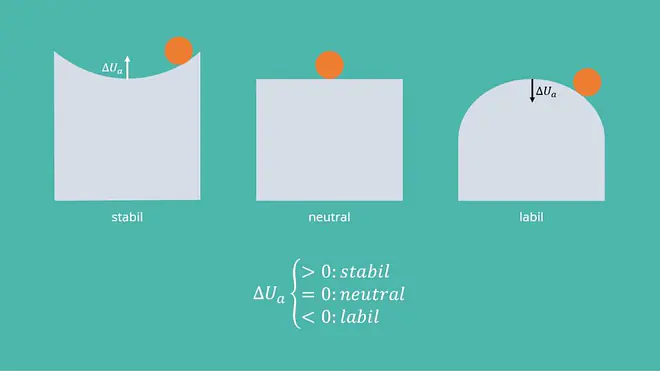
Für eine anschaulichere Vorstellung der verschiedenen Gleichgewichtslagen, denken wir uns einen Ball auf unterschiedlichen Untergründen.
- Der Ball liegt in einer Kuhle
- Der Ball liegt auf einer geraden Fläche
- Der Ball liegt auf der Spitze eines Hügels
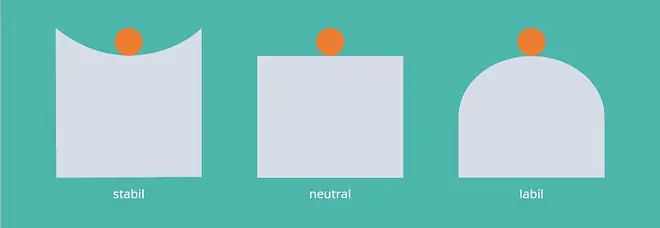
Nun verändern wir die Gleichgewichtslage des Balles leicht. Du kannst dir sicher vorstellen, was dann passiert: Der Ball in der Kuhle rollt zurück, der Ball auf der Spitze des Hügels rollt den Berg hinunter und der Ball auf der geraden Fläche bleibt da liegen, wo er hinbewegt wurde. Daraus ergibt sich, dass im ersten Fall ein stabiles Gleichgewicht vorherrscht, im zweiten Fall ein indifferentes Gleichgewicht und im dritten Fall ein labiles Gleichgewicht. Stabil ist ein System also dann, wenn die Gleichgewichtslage wiederhergestellt werden kann.
Nach Beantwortung speichern wir deine Antwort, um Studyflix zu verbessern. Mehr dazu erfährst du in unserer Datenschutzerklärung.
Gleichgewichtslage und Potential
Doch wie sieht die Gleichgewichtslage bei komplexeren Systemen aus? Dazu betrachten wir einfach wieder die Potentiale. Zur Erinnerung: Das Potential  ist definiert als die negative Arbeit einer konservativen Kraft. Wir betrachten im Genaueren eine Potentialdifferenz
 , was einfach nur bedeutet, dass wir uns das Potential an zwei verschiedenen Punkten anschauen.
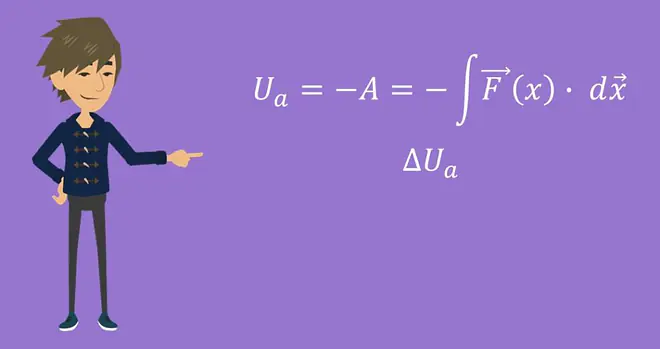
Betrachten wir nun wieder den Ball: Im ersten Fall steigt das Potential und die Differenz ist positiv, im zweiten Fall ändert sich nichts, also existiert ein indifferentes Gleichgewicht und im dritten Fall fällt das Potential und wir haben eine Differenz kleiner null. Daraus kann man allgemein herleiten, dass Folgendes gelten muss:
Gleichgewichtslage, Potential und Definition Arbeit
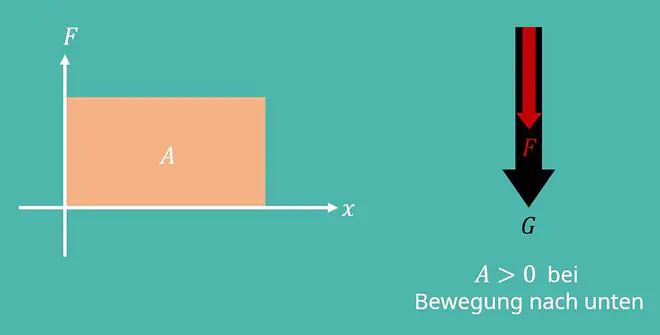
Nun ist es schwierig, etwas über das Potential direkt zu sagen. Deshalb verwenden wir einfach die Definition über die Arbeit. Sie beschreibt die Energie, die eine Kraft  bei der Verschiebung eines Körpers um die Strecke
 überträgt, also das Produkt
 . Dabei ist die Arbeit in Kraftrichtung positiv definiert. Zur Erinnerung: Die Gewichtskraft ist positiv nach unten, und somit ist die Arbeit positiv bei einer Bewegung nach unten. Da wir nun keinen definierten Weg gehen, haben wir eine Funktion, bei der eine Abhängigkeit vom Weg besteht. Das werden wir später noch brauchen.
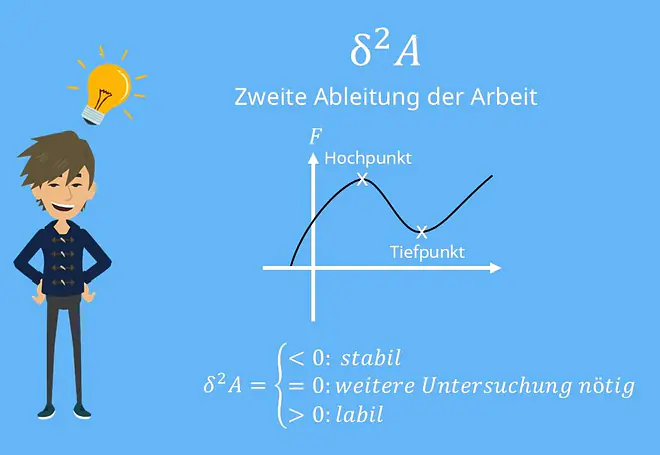
Mit Hilfe eines mathematischen Tricks, der sogenannten Taylorentwicklung, auf die wir hier genauer eingehen, ergibt sich, dass  relevant für die Stabilität ist. Doch was hat das jetzt schon wieder mit der Gleichgewichtslage zu tun und wie finden wir heraus, ob es sich um ein stabiles Gleichgewicht, ein indifferentes Gleichgewicht oder ein labiles Gleichgewicht handelt? Im Endeffekt beschreibt nur die zweite Ableitung der Arbeit. Die zweite Ableitung könnte dir wieder aus der Schule bekannt vorkommen und zwar aus der Berechnung der Hoch- und Tiefpunkte. Mit Hilfe der Überlegung vorher ergibt sich für die Betrachtung folgender Zusammenhang:
Beispiel Federstab
Das schaut jetzt natürlich sehr abstrakt aus, doch eigentlich ist es gar nicht so schwer, die Gleichgewichtslage zu bestimmen. Betrachten wir nun einen Stab der Länge  , der am Boden nur mit einem Momentengelenk befestigt ist und von links mit einer Feder der Federkonstante
 gehalten wird. Am linken Stabende wirkt die konstante Kraft
 senkrecht nach unten.
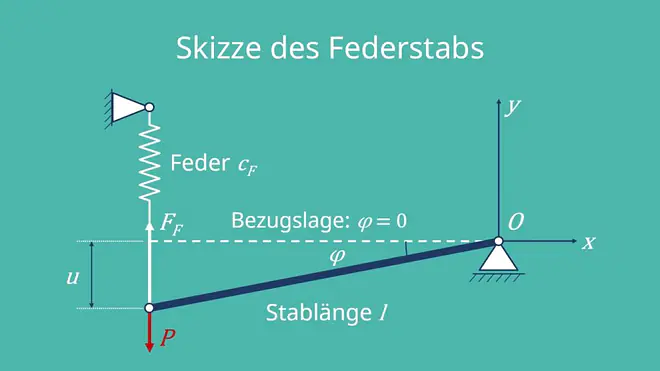
Wir wollen jetzt herausfinden, welche Gleichgewichtslage sich einstellt und ob sie stabil ist. Als Bezugslage wählen wir einen waagrechten Stab mit senkrechter Feder. Eine positive Drehung um den Winkle  senkt das linke Ende ab.
Kleine Auslenkung und Federkraft
Der Stab dreht sich um das Gelenk. Sein linkes Ende sinkt deshalb um  . Für kleine Winkle im Bogenmaß gilt die Kleinwinklenäherung
 . Damit erhalten wir:

Die seitliche Verschiebung ist von der Größenordnung  und wird hier vernachlässigt. Deshalb verlängert sich die Feder näherungsweise ebenfalls um
 .
Ist die Feder in der Bezugslage bereits gespannt, wirkt dort die Anfangskraft  . Nach dem linearen Federgesetz beträgt die gesamte Federkraft:

Für eine in der Bezugslage entspannte Feder gilt  .
Gleichgewicht mit virtueller Verschiebung
Jetzt denken wir uns eine virtuelle Drehung  : eine infinitesimal kleine zusätzliche Drehung. Dabei bewegt sich das linke Ende um
 .
beschreibt also die tatsächliche Auslenkung, die gedachte zusätzliche Drehung. Die Kleinwinkelnäherung bezieht sich auf , die virtuelle Drehung ist unabhängig davon infinitesimal.
Die zusätzliche Federverlängerung ist näherungsweise genauso groß wie die Absenkung. Für die Feder verwenden wir deshalb ebenfalls  .
Nach dem Prinzip der virtuellen Verrückung ist im Gleichgewicht die gesamte virtuelle Arbeit für jede zulässige virtuelle Verschiebung null. Bei einer gedachten Absenkung leistet die Last positive Arbeit. Die nach oben gerichtete Federkraft leistet negative Arbeit. Die Gelenkkräfte tragen nichts bei, weil ihr Angriffspunkt fest bleibt. Damit ergibt sich:

Diese Bedingung muss für jede zulässige virtuelle Drehung gelten. Deshalb muss der Klammerausdruck verschwinden. Aus  folgen der Gleichgewichtswinkel und die Absenkung:


Bei  ist die waagrechte Bezugslage bereits im Gleichgewicht. Für
 sinkt das linke Ende, bis die stärkere Federkraft die Last ausgleicht.
Stabilität der Gleichgewichtslage
Ob diese Lage stabil ist, prüfen wir mit der Arbeitsfunktion. Die ideale Feder ist konservativ: Sie speichert elastische Energie und gibt sie beim Entlasten wieder ab. Die Last leistet bei der Absenkung die Arbeit  . Die Federarbeit beträgt
 . Der Faktor
 entsteht, weil die zusätzliche Federkraft während der Dehnung von null auf
 ansteigt. Insgesamt folgt:

Der quadratische Term ist hier nötig. Seine Ableitung liefert den linearen Federterm. Die erste Ableitung ist an der berechneten Gleichgewichtslage null. Die zweite Ableitung ergibt:

An der gefundenen Gleichgewichtslage besitzt die Arbeitsfunktion damit ein Maximum und das Potential  ein Minimum. Die Lage ist lokal stabil.
Anschaulich bedeutet das: Senkst du das Ende etwas weiter ab, wächst die Federkraft und wirkt zurück nach oben. Hebst du es an, überwiegt die Last und wirkt zurück nach unten. Ohne Dämpfung kann der Stab um diese Lage schwingen.
Diese Aussage gilt für kleine Auslenkungen. Das berechnete Ergebnis muss deshalb  erfüllen. Eine kritische Knicklast oder eine maximale Traglast lässt sich aus dieser linearen Rechnung nicht bestimmen.
Nun haben wir die verschiedenen möglichen Gleichgewichtslagen und das dazugehörige Potential kennengelernt. Im Folgenden soll dies noch einmal vertieft behandelt werden. Dabei kannst du dir auch das hier verlinkte Video dazu anschauen.
Gleichgewichtslage berechnen
Als erstes fassen wir noch einmal die Grundlagen zusammen: Um herauszufinden, ob und wo ein System ein stabiles Gleichgewicht, ein indifferentes Gleichgewicht oder ein labiles Gleichgewicht hat, betrachten wir in der Regel das Potential beziehungsweise die Arbeit, aus der sich das Potential ergibt. Dazu überlegen wir uns vorher, welche Bewegung das System vollführen kann und stellen eine Gleichung für die Arbeit in Abhängigkeit einer Laufvariablen auf, die die Bewegung beschreibt. Als nächstes ermitteln wir die Gleichgewichtslage des Systems, indem wir die Gleichung für die Arbeit ableiten, gleich null setzen und dann lösen. Vergleichbar ist das mit der Ermittlung der Extrempunkte einer Funktion. Als letztes überprüfen wir, ob die jeweilige Gleichgewichtslage stabil ist. Dazu leiten wir die Gleichung der Arbeit ein weiteres Mal ab und setzen unsere gefundenen Ergebnisse in die zweite Ableitung ein. Um nun eine Aussage über die Stabilität machen zu können, betrachten wir das Vorzeichen. Es gilt:
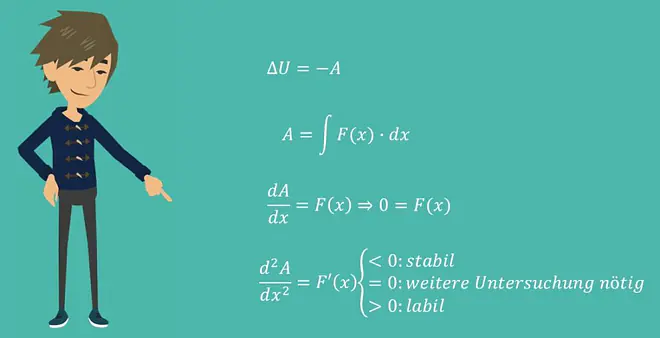
Wenn die zweite Ableitung kleiner null ist, handelt es sich um ein stabiles Gleichgewicht. Ist sie größer null, dann ist das Gleichgewicht labil. Ist sie gleich null, lässt sich die Stabilität noch nicht eindeutig bestimmen und höhere Ableitungen der Arbeitsfunktion sind notwendig. Für ein indifferentes Gleichgewicht muss die potenzielle Energie und damit auch die Arbeitsfunktion in der Umgebung der Gleichgewichtslage konstant bleiben.
Wichtig ist, dass nur stellvertretend für die Laufvariable steht und nicht generell verwendet werden kann. Das klingt zwar komplex, aber du wirst gleich sehen, dass es gar nicht so schwer ist.
Beispiel Pendel
Nachdem wir die Theorie in Bezug auf das stabile Gleichgewicht, das indifferente Gleichgewicht und das labile Gleichgewicht wieder parat haben, betrachten wir nun ein weiteres Beispiel zur Gleichgewichtslage: Ein einfaches Pendel mit der Länge  , an dem am Ende eine Masse mit
 hängt. Wir gehen davon aus, dass das Pendel eine starre Stange ist und sich das System logischerweise im Erdschwerefeld befindet. Das heißt, wir haben eine Erdbeschleunigung von
 . Zu Beginn ist das Pendel in der Waagerechten festgehalten.
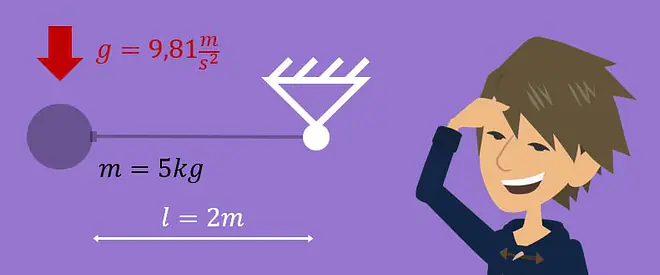
Wenn wir das Pendel nun loslassen, dreht es sich um die Befestigung. Dementsprechend nehmen wir als Laufvariable den Winkel , um den sich das Pendel gegenüber der Ausgangslage bewegt. Als erstes stellen wir die Gleichung für die Arbeit auf: Da in unserem Fall nur die Gewichtskraft der Masse angreift, ist diese relativ schnell aufgestellt. Die Gewichtskraft zeigt immer nach unten. Deshalb müssen wir nur den Weg  nach unten betrachten. Dieser ist natürlich wiederrum abhängig von und ergibt sich zu:

Daraus resultiert dann für die Arbeit:
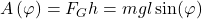
 ist dabei die Gewichtskraft gleich
 . Nachdem wir eine Gleichung für die Arbeit haben, bilden wir die erste Ableitung nach unserer Laufvariablen und erhalten:

Die erste Ableitung setzen wir jetzt gleich null und suchen Lösungen für :
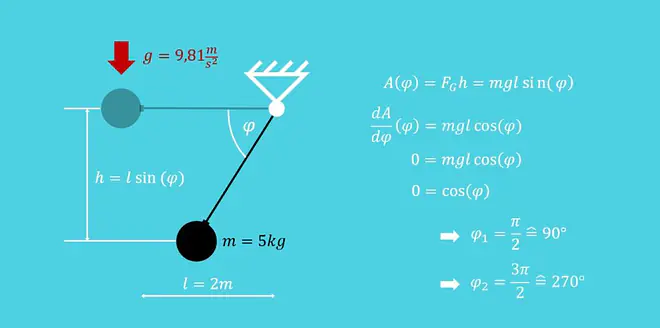
Das heißt, unsere jeweilige Gleichgewichtslage ist bei  gleich
 senkrecht UNTER der Aufhängung und bei
 gleich
 senkrecht ÜBER der Aufhängung. Zum Schluss treffen wir noch eine Aussage über die Stabilität. Dazu bilden wir die zweite Ableitung:

Jetzt müssen wir nur noch jeweils die gefundene Gleichgewichtslage einsetzen. Wie du bereits weißt, gilt:
 und

Damit ergibt sich für die Gleichgewichtslage:
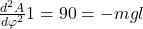

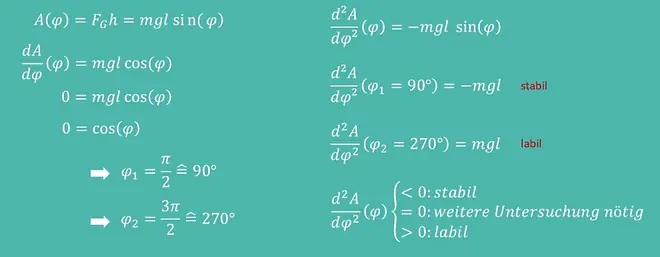
Erinnern wir uns jetzt zurück an die Bedingungen über die Stabilität, erkennen wir, dass gleich 90° ein stabiles Gleichgewicht ist, da das Vorzeichen in jedem Fall negativ ist und gleich 270° ein instabiles Gleichgewicht ist, da das Vorzeichen auch hier nicht wechseln kann. Du erkennst, dass wir keine Abhängigkeit vom System, sondern feste Winkel und damit Positionen haben. Das deckt sich auch mit unserer physikalischen Intuition.
Gleichgewichtslage — häufigste Fragen
(ausklappen)
Gleichgewichtslage — häufigste Fragen
(ausklappen)-
Was ist eine Gleichgewichtslage?Eine „Gleichgewichtslage“ ist eine Stellung eines mechanischen Systems, in der sich das System ohne Beschleunigung halten kann, weil sich die wirkenden Kräfte und Momente gerade gegenseitig ausgleichen. Wird das System in dieser Stellung losgelassen, bleibt es dort, solange keine zusätzliche Störung wirkt.
-
Was bedeutet Stabilität?„Stabilität“ beschreibt bei einer Gleichgewichtslage, wie das System auf eine kleine Störung reagiert. Ein Gleichgewicht ist stabil, wenn das System nach der Auslenkung von selbst wieder in die ursprüngliche Lage zurückläuft und dort zur Ruhe kommt.
Ohne Dämpfung kann das System um die Gleichgewichtslage schwingen. -
Was heißt labil?„Labil“ bedeutet, dass eine Gleichgewichtslage bei der kleinsten Störung nicht erhalten bleibt. Nach einer kleinen Auslenkung bewegt sich das System von der Ausgangslage weg und geht in eine andere Lage oder einen anderen Zustand über, statt zurückzukehren.
-
Was bedeutet instabil?„Instabil“ bedeutet, dass ein System oder eine Gleichgewichtslage Störungen nicht selbst ausgleicht und deshalb nicht in der Nähe der Ausgangslage bleibt. In der Einteilung von Gleichgewichtslagen wird „instabil“ oft gleichbedeutend zu „labil“ verwendet.
Gleichgewichtslage berechnen
Du kennst nun die verschiedenen Gleichgewichtsarten und ihre Eigenschaften. Wie du konkret die Gleichgewichtslage berechnest und überprüfst, zeigen wir dir in unserem Beitrag. Dort findest du praktische Lösungsschritte und weitere Beispiele!